Étude et architecture
Cadrage de la mission, contraintes terrain, choix de la cinématique, des capteurs, du calculateur et des interfaces.
 Yokaï Robotics
Ingénierie robotique mobile
Parler de votre projet
Interventions partout en France
Yokaï Robotics accompagne partout en France les entreprises qui conçoivent, intègrent ou fiabilisent un robot mobile. Nous intervenons sur le logiciel ROS 2, la navigation, les capteurs, l'électronique et la mécanique.
Accompagnement
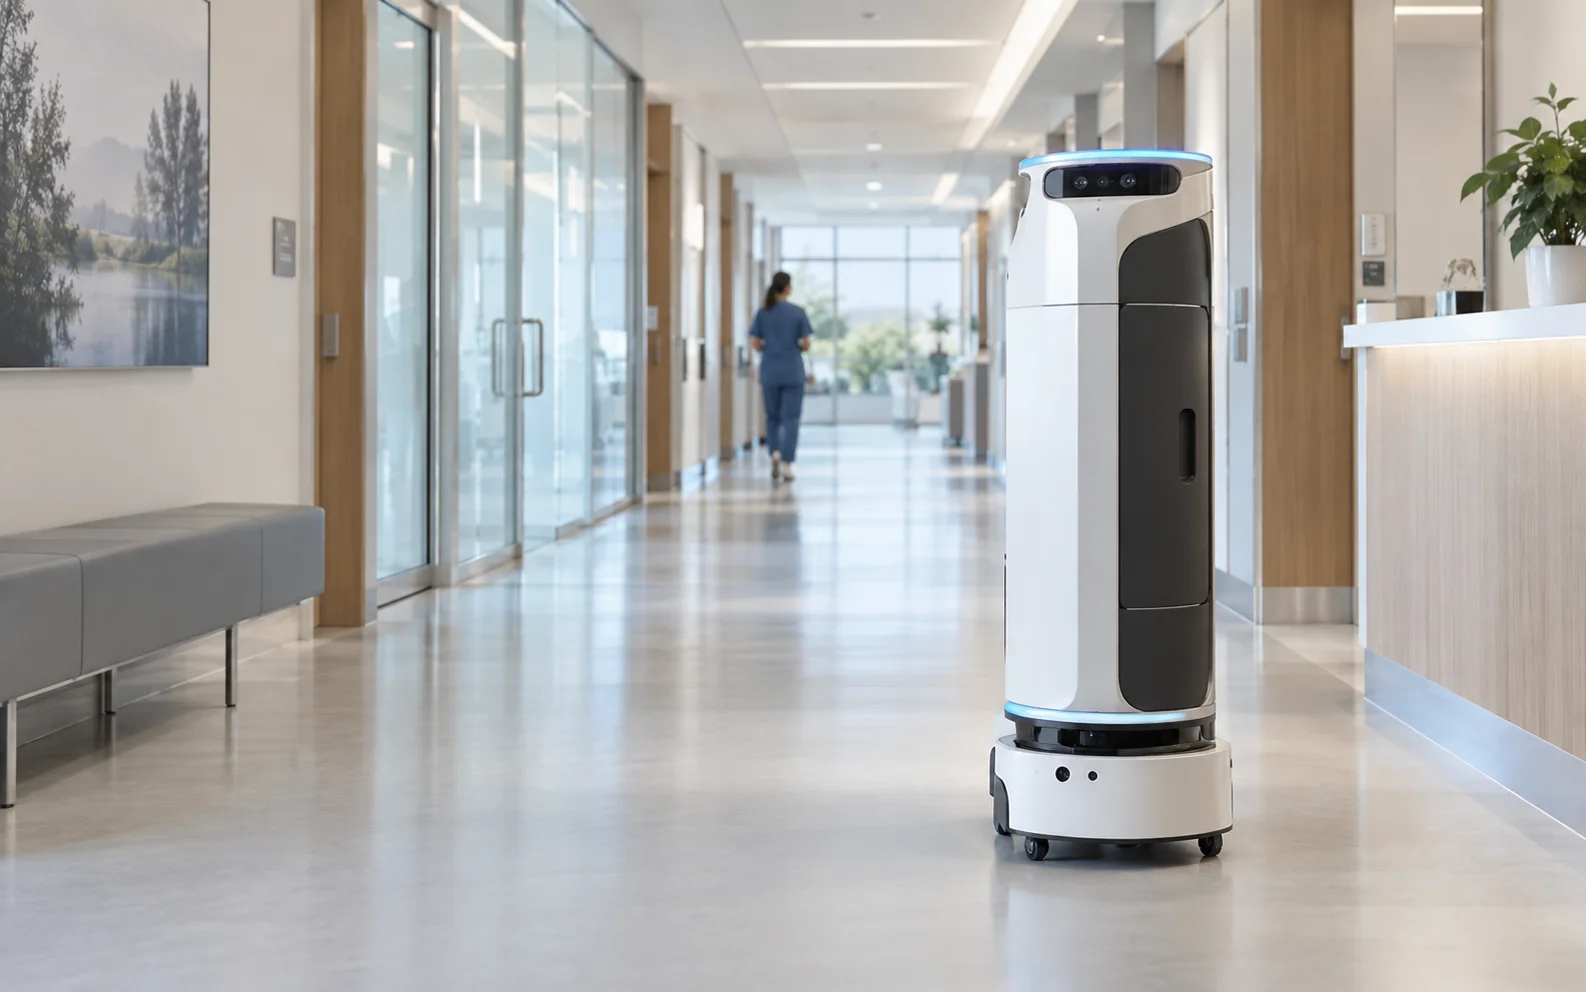
Nous adaptons chaque intervention à la maturité du projet et à l'accès nécessaire au matériel : architecture, développement à distance, intégration des capteurs, mise au point de l'odométrie, essais de navigation, mesures électriques ou diagnostic sur la plateforme réelle.
Cadrage de la mission, contraintes terrain, choix de la cinématique, des capteurs, du calculateur et des interfaces.
Logiciel ROS 2, drivers, navigation autonome, fusion de capteurs, électronique embarquée et conception mécanique.
Mise en service sur le robot, calibration, scénarios de test, mesures, diagnostic et documentation.
Mode d'intervention
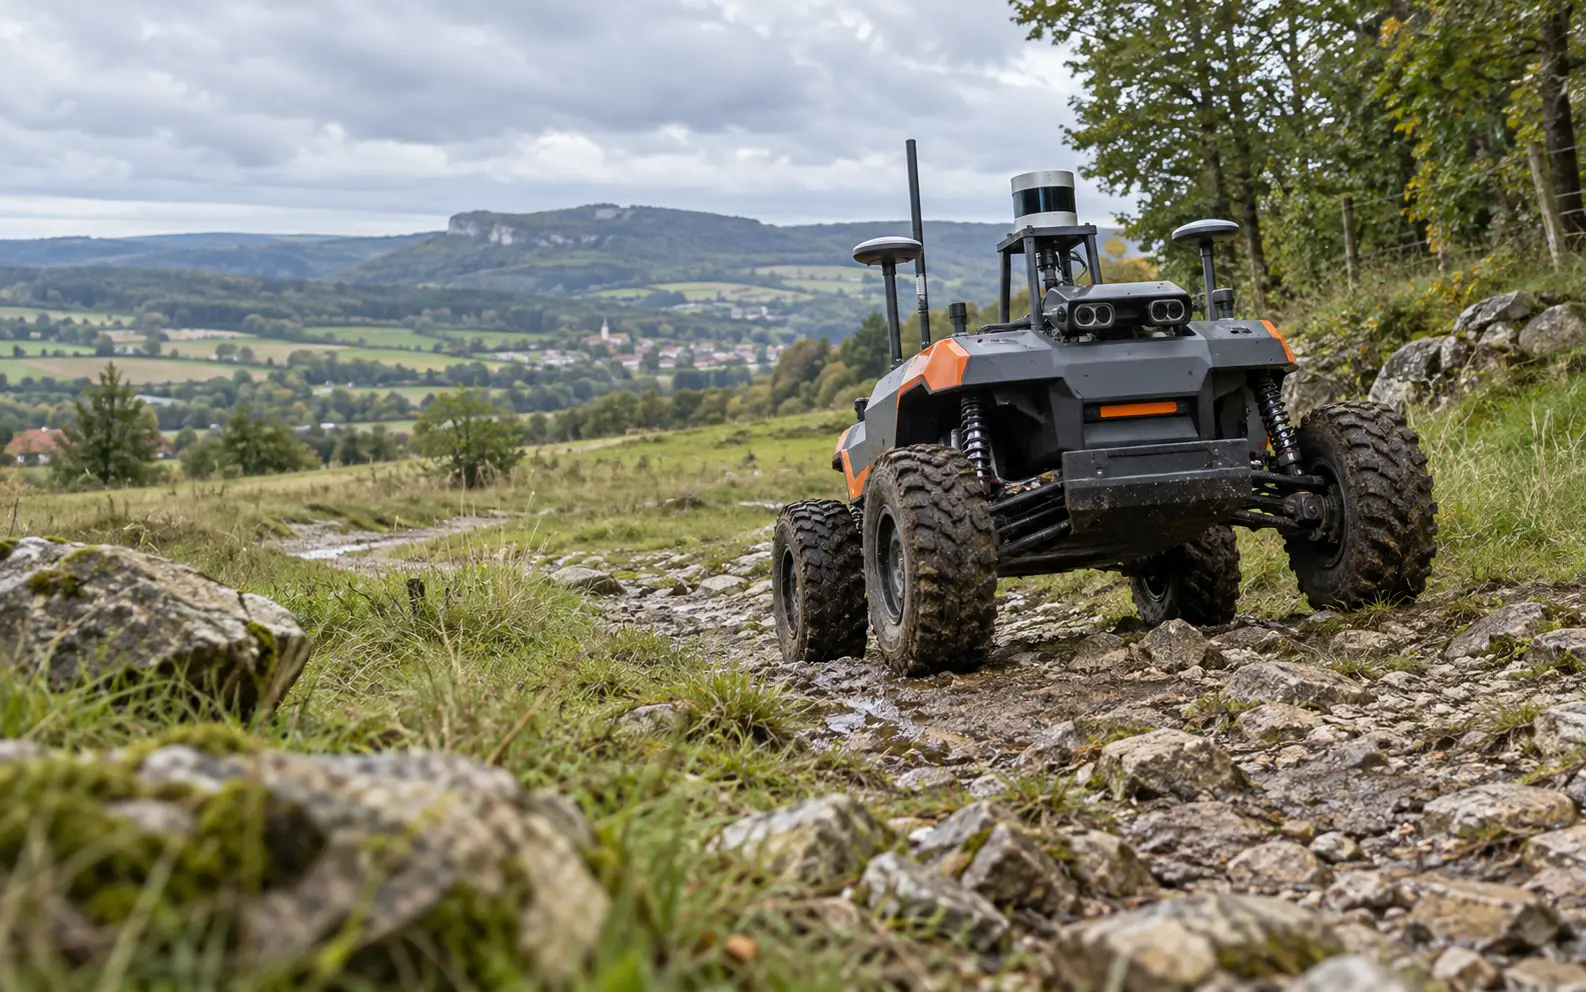
Les phases d'architecture, de développement et de revue peuvent être menées à distance. Lorsque le projet exige l'accès au robot ou aux installations d'essai, l'intervention peut être organisée sur site partout en France.
Projets
FAQ
Yokaï Robotics intervient partout en France. Le mode d'accompagnement est défini selon le besoin d'accéder au robot, aux équipements et aux installations d'essai.
Oui. L'architecture, le développement, les revues de code et une partie du diagnostic peuvent être réalisés à distance. Les essais matériels sont organisés sur site lorsque nécessaire.
Oui. Une mission peut porter sur ROS 2, Nav2, un driver, la localisation, l'intégration d'un capteur, l'électronique ou une partie mécanique clairement délimitée.
Oui. Nous commençons par examiner l'architecture existante, les contraintes et les défauts observés afin de définir une intervention mesurable.
Projet
Décrivez sa mission, son environnement, son état d'avancement et le principal verrou technique.