Communication
Nœuds, topics, services et actions
Définition des interfaces, QoS, namespaces, lifecycle nodes et composition selon les contraintes de latence et de fiabilité.
 Yokaï Robotics
Ingénierie robotique mobile
Parler de votre projet
ROS 2
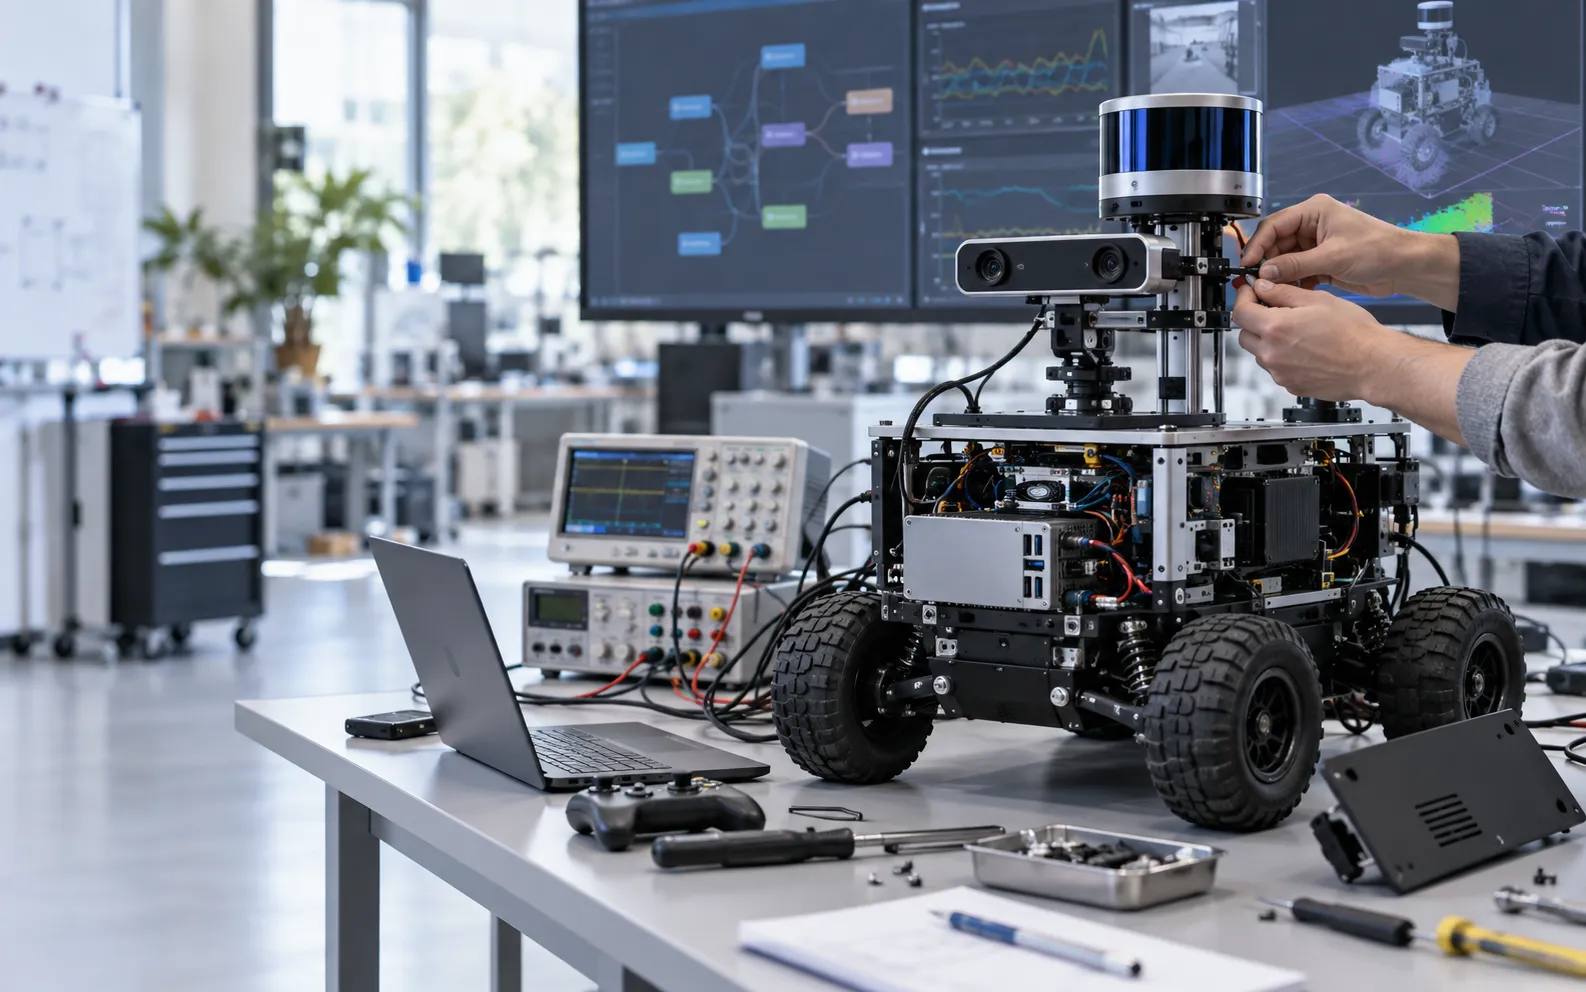
Nous concevons, développons et fiabilisons des architectures ROS 2 pour robots mobiles. Du premier graphe de nœuds au déploiement sur calculateur embarqué, chaque composant sert un comportement terrain mesurable.
Architecture ROS 2
Communication
Définition des interfaces, QoS, namespaces, lifecycle nodes et composition selon les contraintes de latence et de fiabilité.
Repères
Modélisation cinématique, repères cohérents, transformations, calibration et visualisation dans RViz.
Matériel
Intégration de capteurs, actionneurs et contrôleurs via CAN, série, Ethernet ou protocoles propriétaires.
Autonomie
Industrialisation
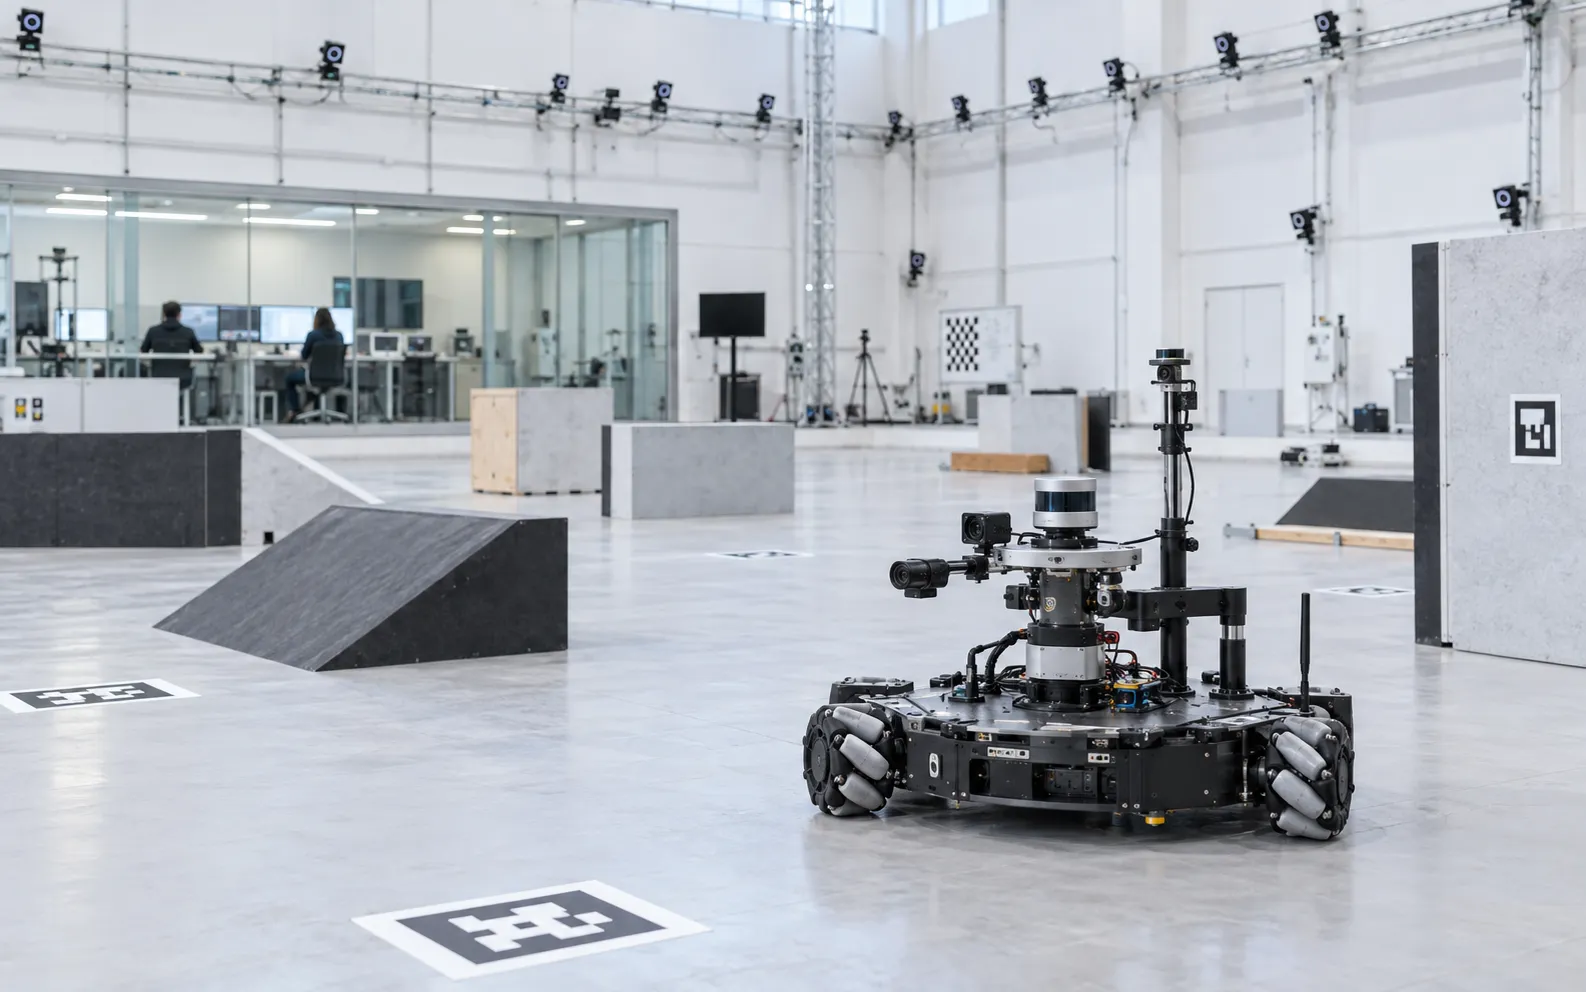
Modèle URDF, mondes Gazebo et scénarios reproductibles pour développer avant que le matériel soit complet.
Rosbags, tests d'intégration, mesures de latence, diagnostic et validation de scénarios nominaux ou dégradés.
Conteneurisation, launch files, paramétrage, supervision, démarrage automatique et documentation d'exploitation.
Reprise
Nous identifions les paquets à porter, les dépendances à remplacer, les interfaces à stabiliser et les gains attendus. La migration est découpée pour préserver les fonctions critiques et rendre les tests reproductibles.
FAQ
Le choix dépend du cycle de vie du produit, du système d'exploitation, des pilotes et des dépendances. Une version LTS est généralement privilégiée pour un robot destiné au terrain.
Oui, après validation de la cinématique, de l'odométrie, des transformations TF, des capteurs et des exigences de navigation.
Oui, si une interface exploitable existe ou peut être développée. Nous prenons en charge l'intégration, la calibration et l'évaluation des données.
Oui. L'analyse porte notamment sur les interfaces, QoS, TF, ressources CPU et mémoire, fréquence des messages, logs et reproductibilité des pannes.
Projet
Décrivez le robot, les paquets existants et le comportement attendu.