Interfaces matérielles
Connexion fiable des moteurs, codeurs, IMU, caméra, LiDAR et capteurs de sécurité.
 Yokaï Robotics
Ingénierie robotique mobile
Parler de votre projet
Logiciel robotique
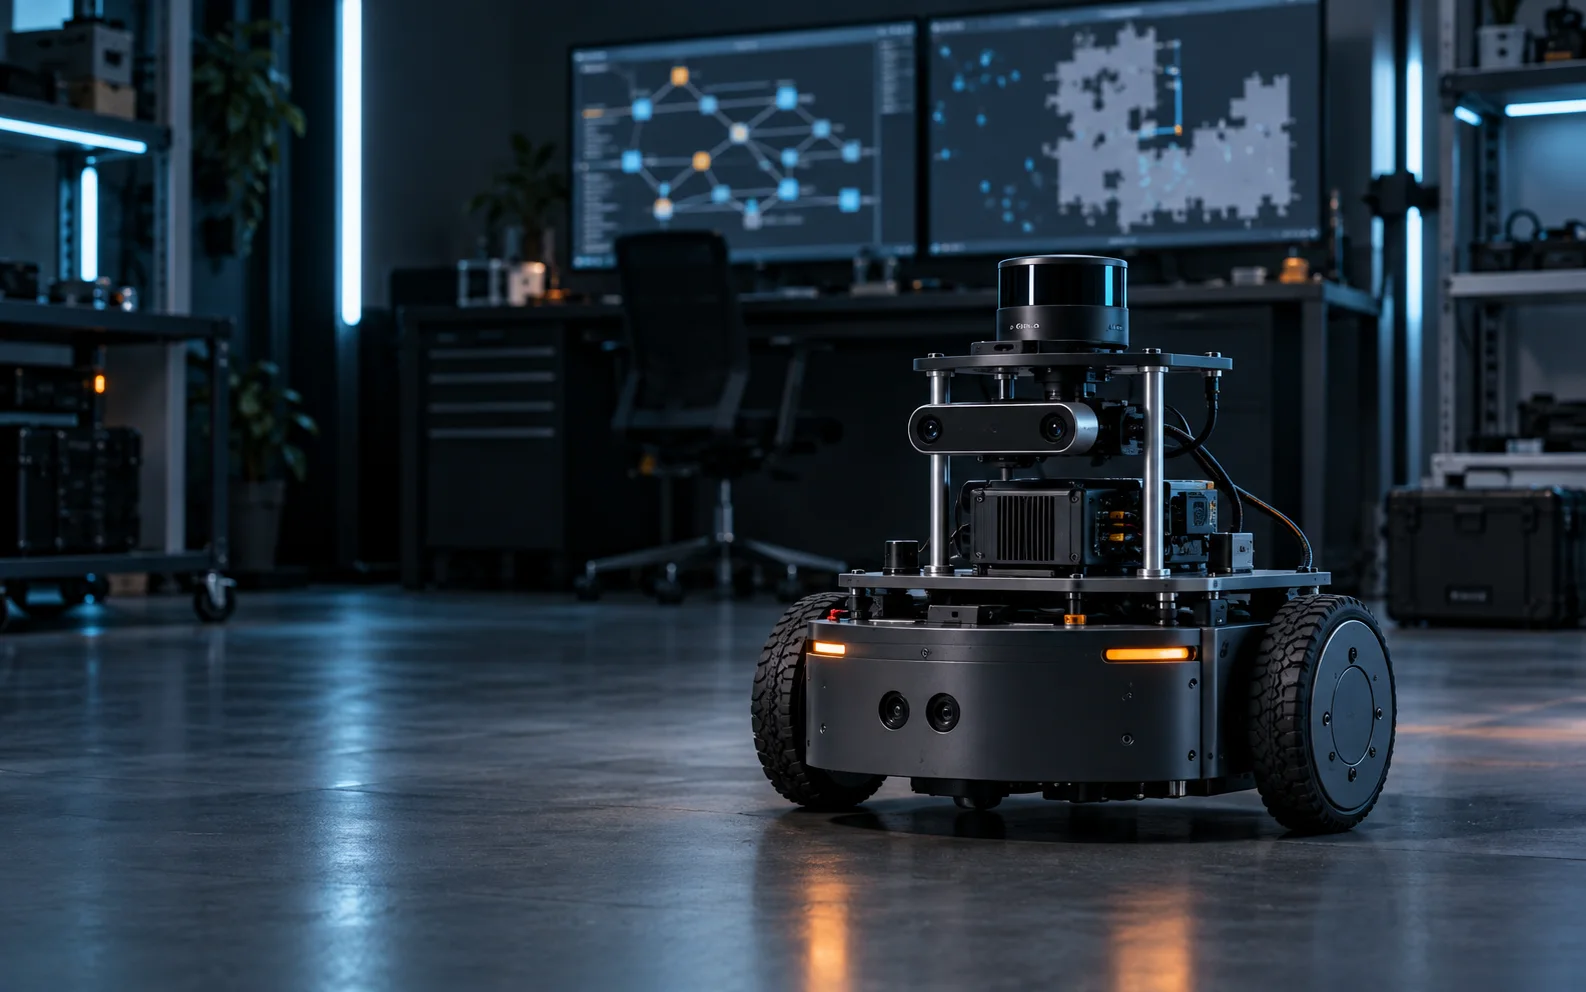
Nous développons le logiciel qui relie capteurs, algorithmes et actionneurs de votre robot mobile. Une architecture modulaire, observable et testable, conçue pour le comportement réel de la machine.
Périmètre
Architecture
Connexion fiable des moteurs, codeurs, IMU, caméra, LiDAR et capteurs de sécurité.
Localisation, perception, planification de trajectoire et contrôle avec un budget calcul maîtrisé.
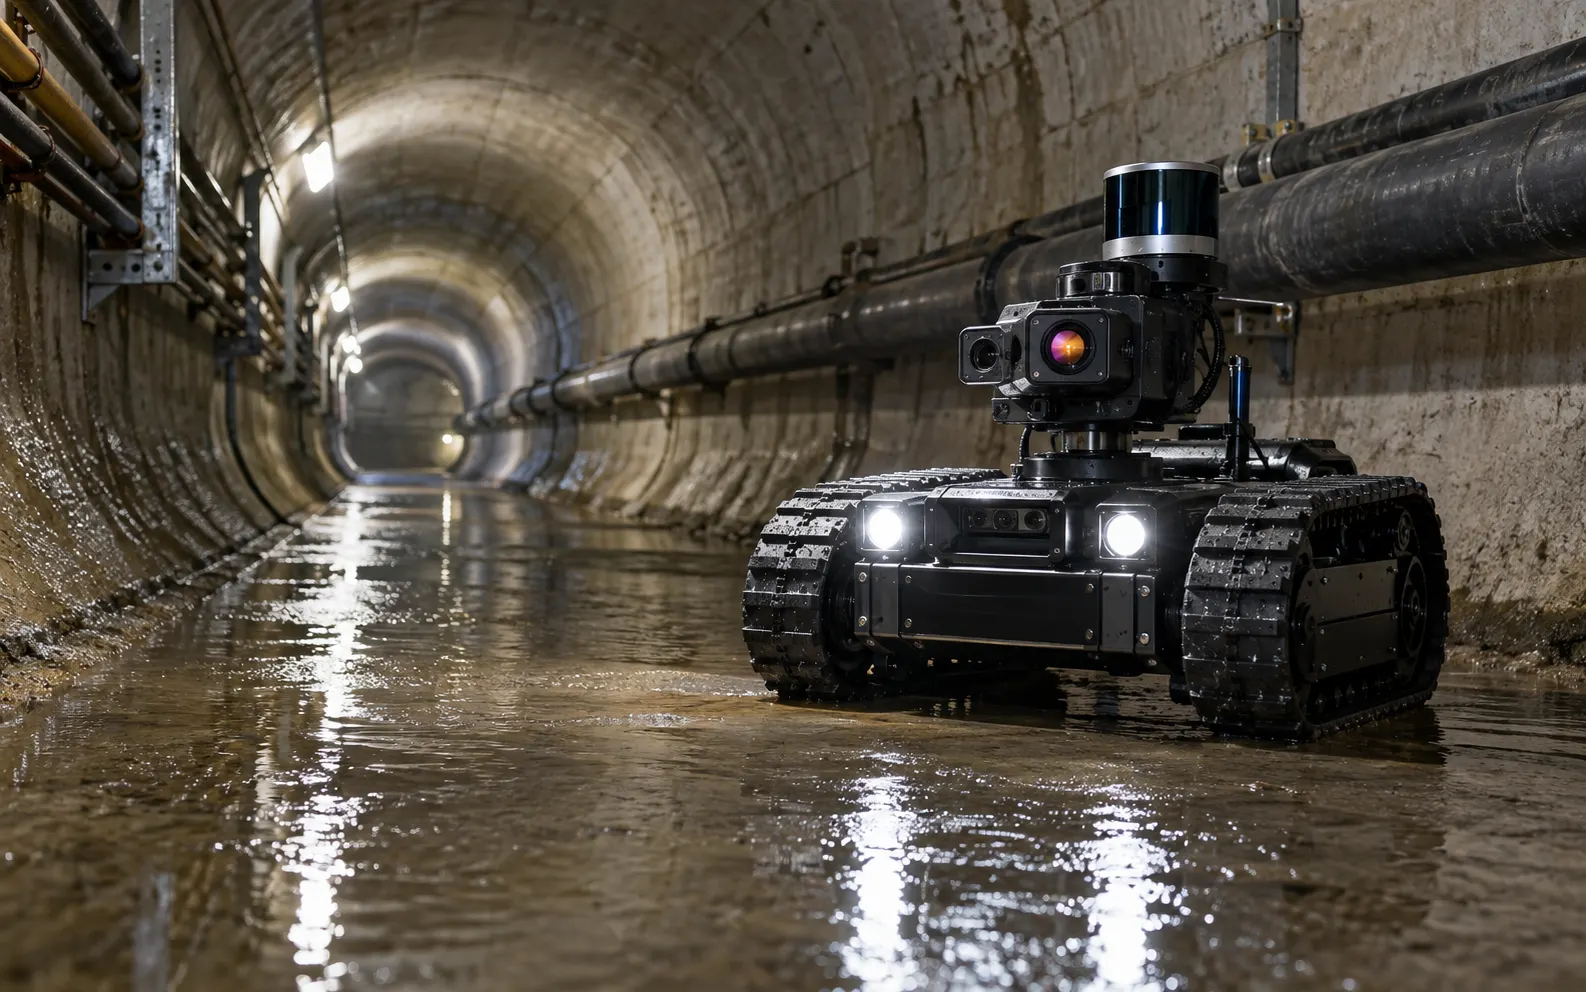
Logs, diagnostic, paramètres, mises à jour et outils permettant de comprendre les incidents terrain.
Technologies
FAQ
Oui. Nous auditons l'architecture, les nœuds ROS 2, les performances, les dépendances et les conditions de reproduction avant de proposer un plan de reprise.
ROS 2 est notre socle privilégié lorsque son écosystème apporte une vraie valeur, mais nous développons aussi des composants embarqués et interfaces spécifiques.
Oui. Un logiciel robotique se valide avec le matériel, les capteurs et les contraintes réelles du terrain.
Projet
Partagez son architecture, ses capteurs et le comportement attendu.