Capteurs
Intégration caméra, LiDAR, IMU, GNSS, codeurs, ultrasons et capteurs de proximité.
 Yokaï Robotics
Ingénierie robotique mobile
Parler de votre projet
Électronique robotique
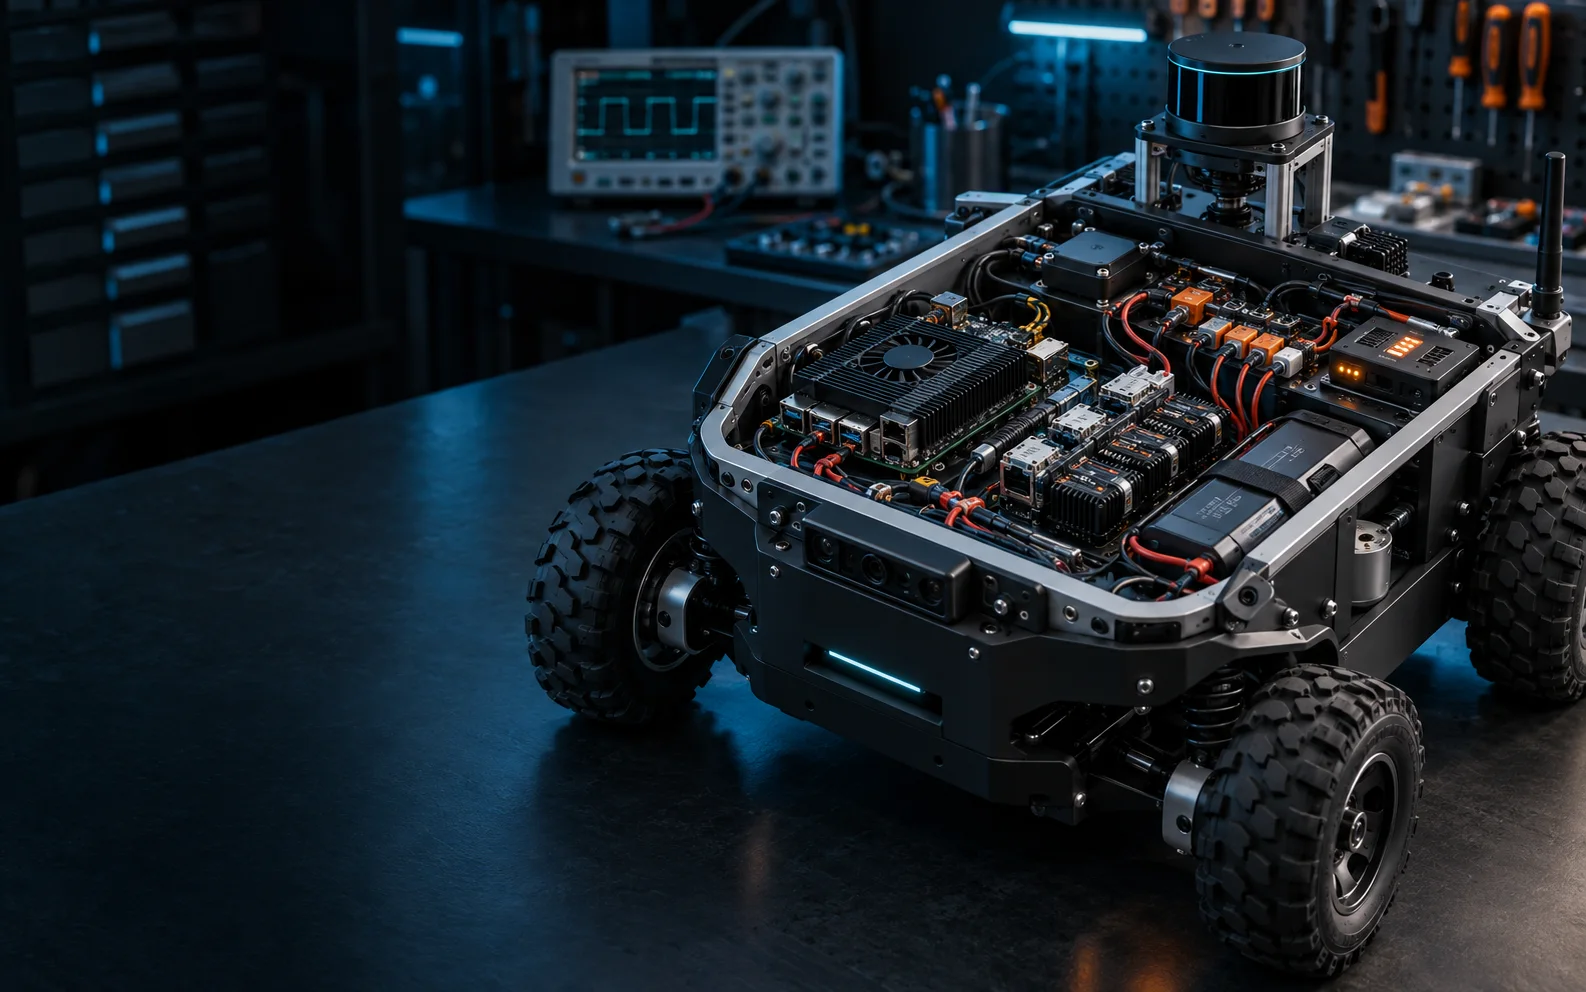
Nous concevons et intégrons l'électronique qui alimente, mesure et commande votre robot mobile : calculateurs, microcontrôleurs, capteurs, moteurs et réseaux embarqués.
Architecture
Interfaces
Intégration caméra, LiDAR, IMU, GNSS, codeurs, ultrasons et capteurs de proximité.
CAN, CAN-FD, UART, SPI, I²C, USB et Ethernet avec diagnostic des échanges.
Firmware, drivers, micro-ROS et interfaces ROS 2 vers le calculateur principal.
Prototypage
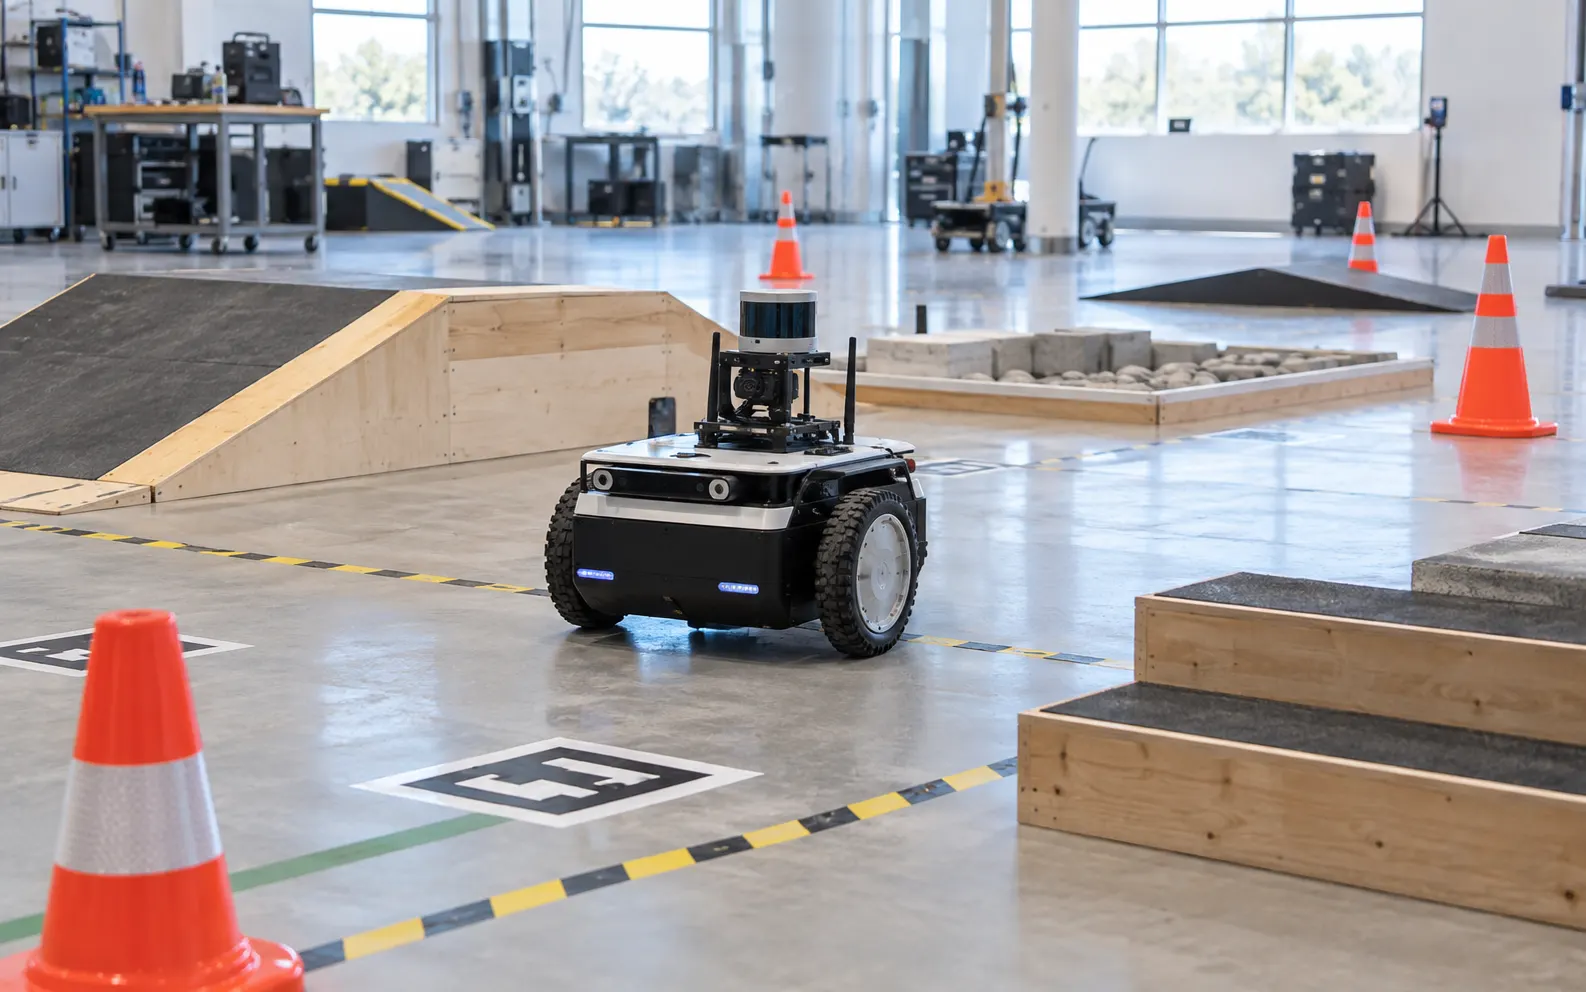
Nous validons d'abord les choix critiques sur banc, mesurons consommation et signaux, puis documentons l'architecture pour préparer une intégration plus compacte et maintenable.
FAQ
Oui. Nous vérifions leurs interfaces, alimentation, fréquence, précision, pilotes et compatibilité mécanique avant l'intégration.
Oui, du choix du contrôleur à l'asservissement et à la remontée d'odométrie vers ROS 2.
Selon le niveau de maturité, la mission peut couvrir le prototype, le schéma, le routage ou la préparation d'un dossier transmis à un partenaire d'industrialisation.
Projet
Partagez vos contraintes de charge, autonomie, calcul et interfaces.