Différentielle
Architecture simple et robuste pour plateformes à deux ou quatre roues motrices.
 Yokaï Robotics
Ingénierie robotique mobile
Parler de votre projet
Mécanique robotique
Nous concevons la structure qui porte les performances du robot : châssis, locomotion, transmission, implantation des composants et intégration des capteurs.
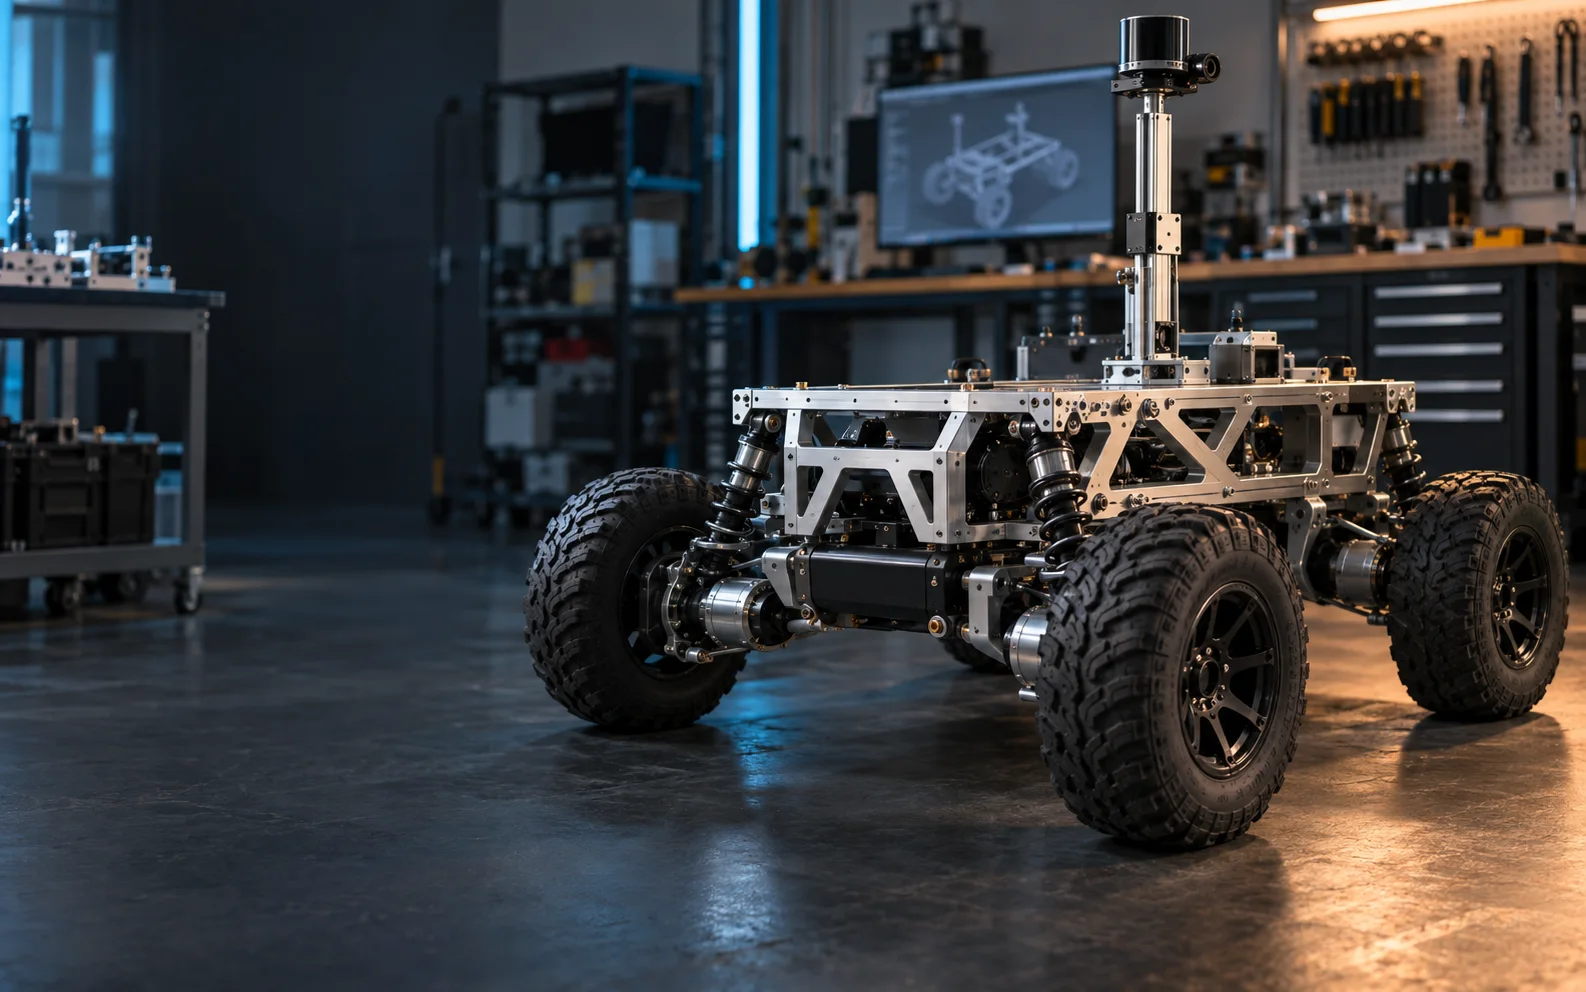
Architecture mécanique
Locomotion
Architecture simple et robuste pour plateformes à deux ou quatre roues motrices.
Roues mecanum ou omni lorsque la manœuvrabilité latérale est déterminante.
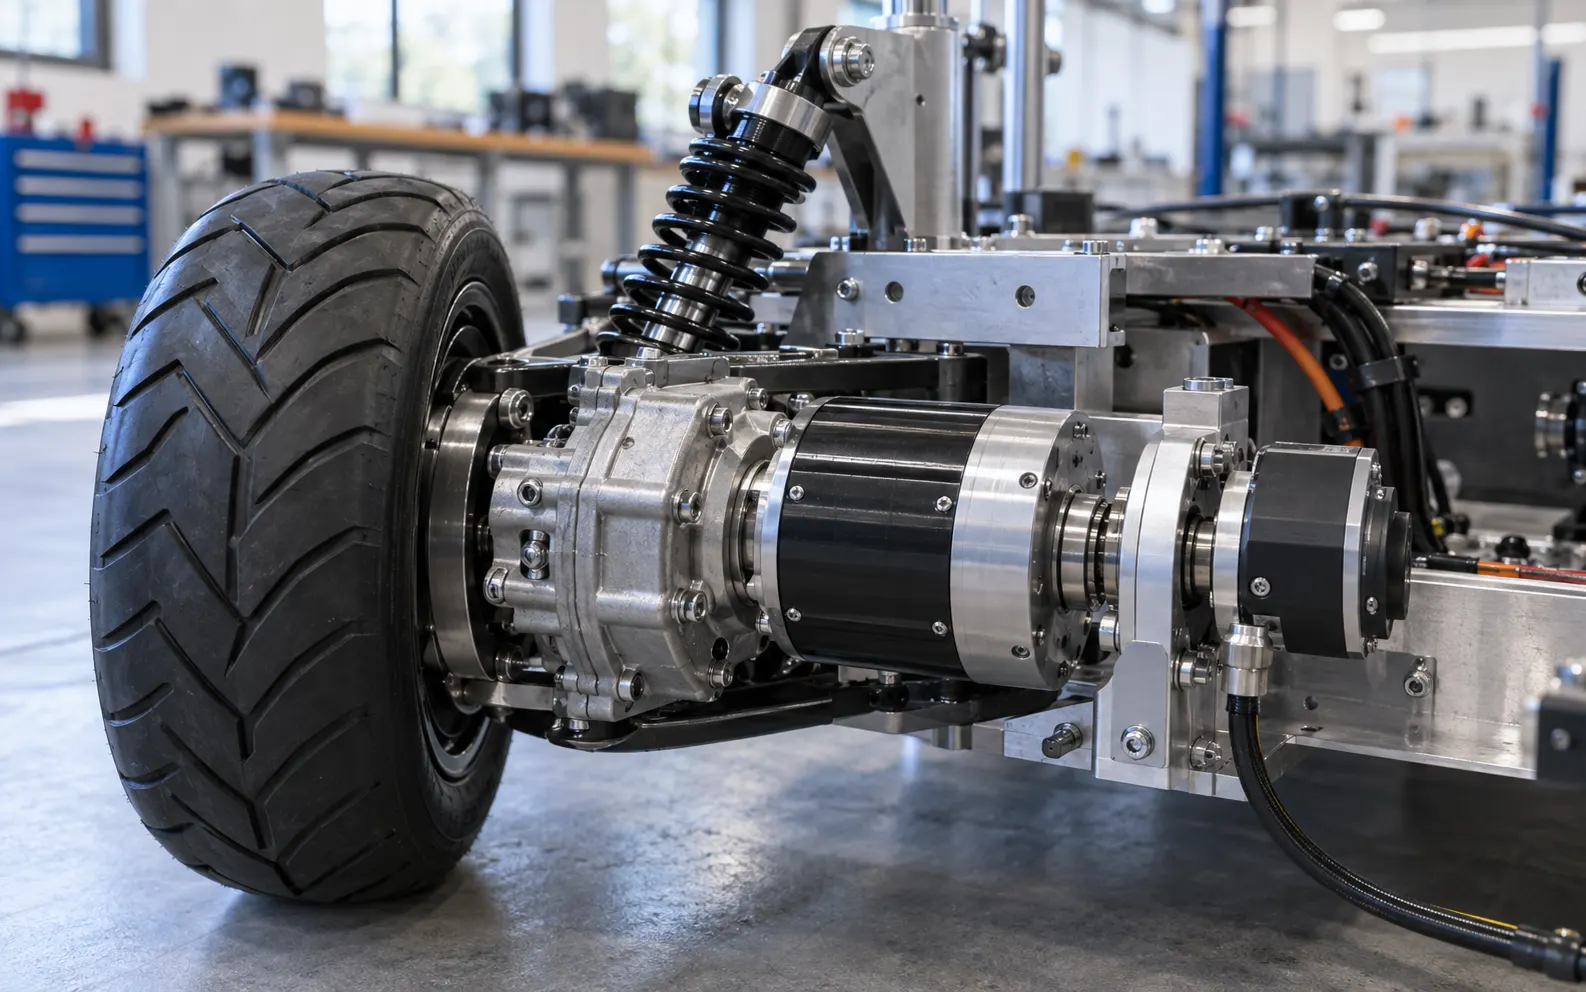
Roues, suspension, couple et réduction adaptés aux irrégularités et à la charge.
Capteurs
Champ de vision, occultations, vibrations, rigidité et repères géométriques influencent directement la localisation et la perception. Leur intégration mécanique est pensée avec l'architecture ROS 2 et la calibration.
Prototype
FAQ
Oui. Nous pouvons adapter une base roulante, ajouter des supports capteurs ou revoir l'implantation pour intégrer l'électronique et la charge utile.
À partir de la masse, de la pente, de la vitesse, du diamètre des roues, du rendement de transmission, du sol et de l'autonomie visée.
Oui. Jeux, glissement, vibrations et implantation des capteurs affectent l'odométrie, la perception et le contrôle du robot.
Projet
Décrivez la charge, le terrain, la vitesse et l'autonomie attendues.