SLAM et cartographie
Création de cartes 2D ou 3D et localisation simultanée à partir du LiDAR ou de la caméra.
 Yokaï Robotics
Ingénierie robotique mobile
Parler de votre projet
Autonomie
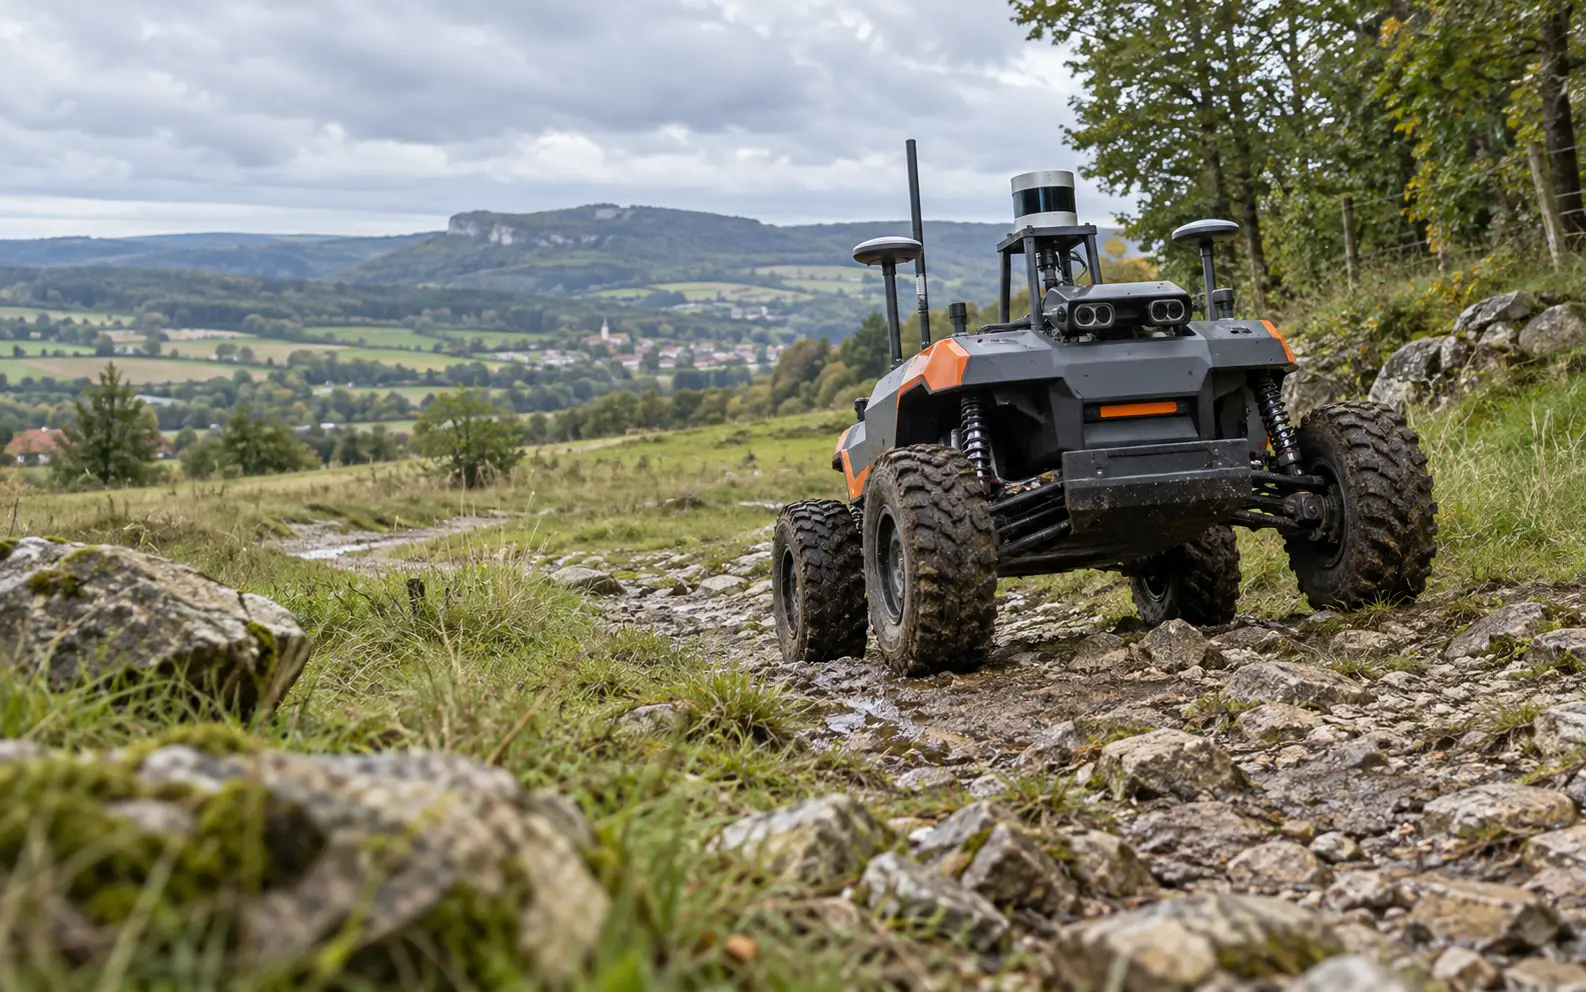
Nous développons les algorithmes qui permettent à un robot mobile de comprendre son environnement, de se localiser et d'atteindre sa destination en sécurité.
Navigation
Localisation
Création de cartes 2D ou 3D et localisation simultanée à partir du LiDAR ou de la caméra.
Combinaison odométrie, IMU, GNSS, caméra et LiDAR pour une estimation de pose robuste.
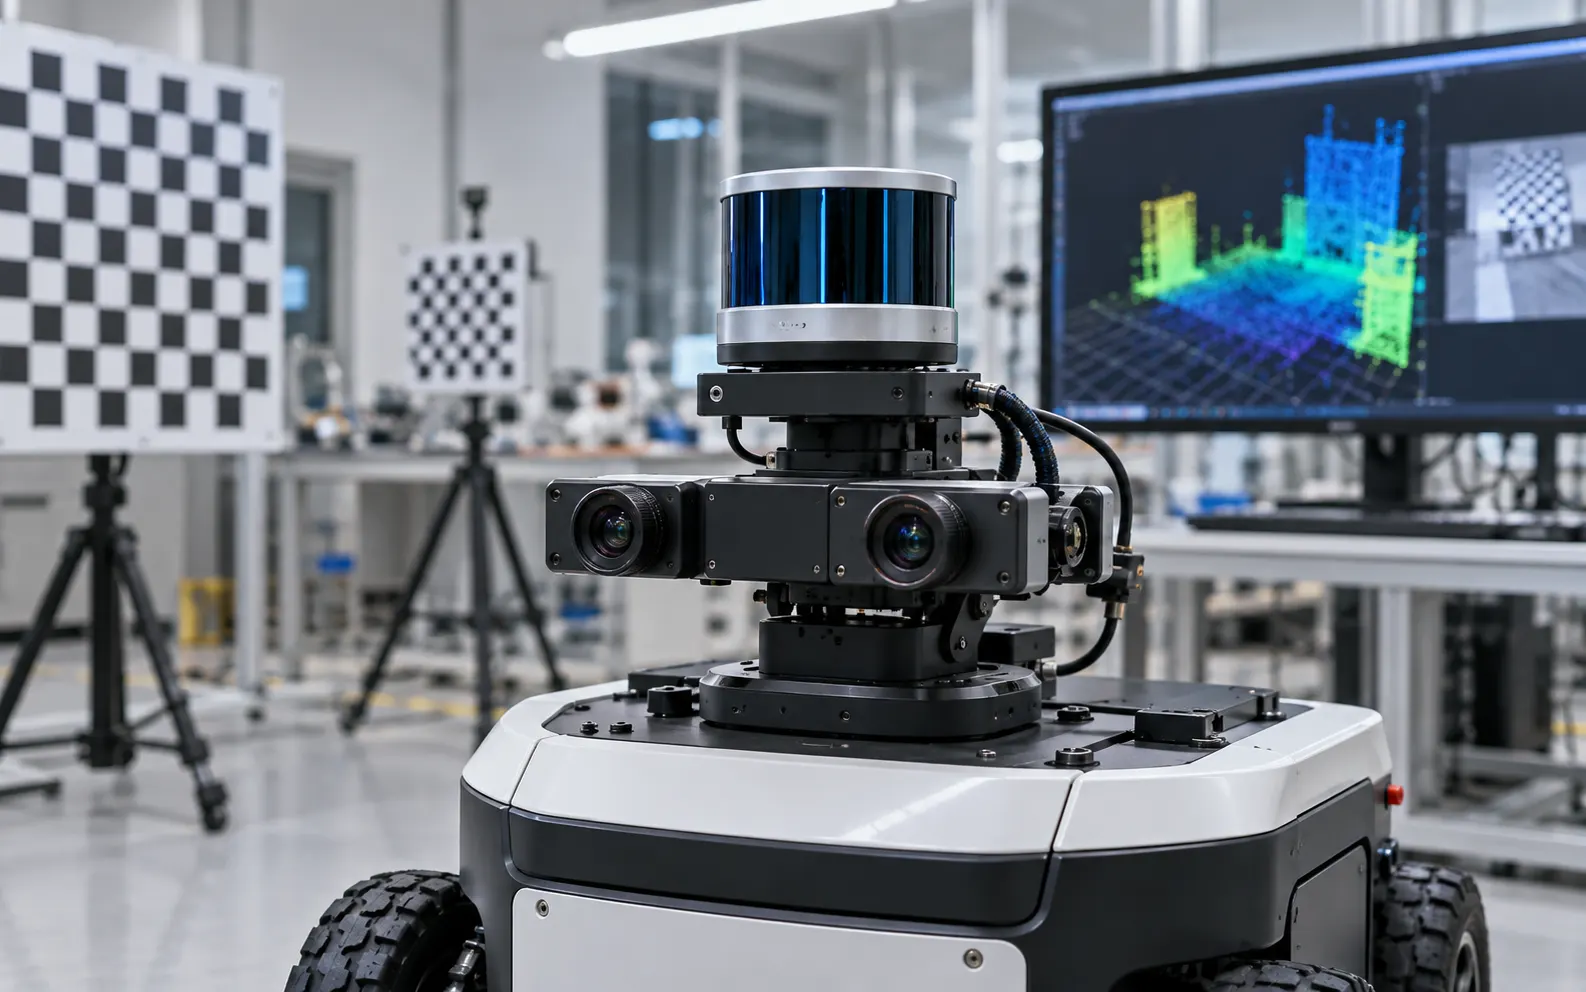
Intrinsèques, extrinsèques et synchronisation temporelle pour rendre les mesures cohérentes.
Perception
Validation
Nous définissons des scénarios et indicateurs : erreur de localisation, taux de réussite, distance de sécurité, oscillations, temps de parcours, charge CPU et comportement en conditions dégradées.
FAQ
Le choix dépend de la portée, de l'éclairage, des surfaces, du budget calcul et des objets à détecter. Les deux technologies sont souvent complémentaires.
Oui. Nous analysons la qualité des mesures, la calibration, les repères TF, l'odométrie et les paramètres de fusion avant d'ajuster l'algorithme.
Oui. La simulation accélère le développement et les tests de non-régression, puis les paramètres sont validés sur le robot réel.
Projet
Précisez son environnement, ses capteurs et les limites observées.